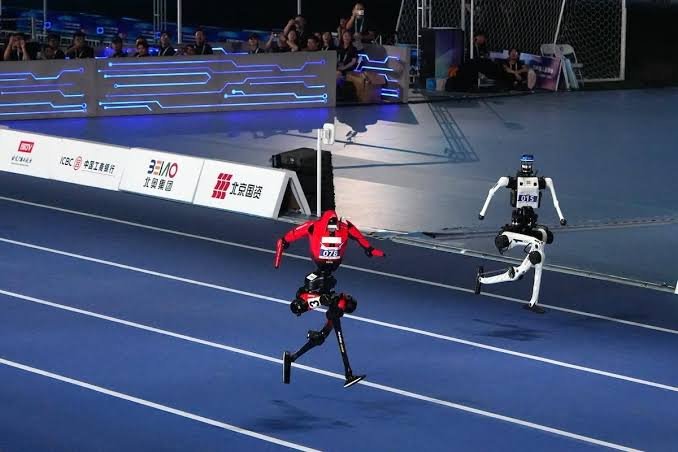
Beijing kembali menjadi pusat perhatian industri teknologi dunia setelah menggelar World Humanoid Robot Games 2026 pada 22 hingga 26 Agustus 2026. Kompetisi yang memasuki penyelenggaraan kedua tersebut mempertemukan ribuan robot humanoid untuk bertanding dalam olahraga, keterampilan fisik, pekerjaan rumah, pelayanan, operasi industri hingga penyelamatan darurat.
National Speed Skating Oval atau Ice Ribbon menjadi lokasi utama pertandingan. Arena yang sebelumnya digunakan untuk Olimpiade Musim Dingin Beijing itu berubah menjadi tempat pengujian kemampuan robot berkaki dua dari berbagai universitas, perusahaan teknologi, lembaga penelitian dan tim pengembang.
Skala kompetisi meningkat besar dibandingkan penyelenggaraan pertama. Sebanyak 666 tim dari 16 negara di enam benua membawa 2.056 robot. Panitia menyiapkan 51 nomor dengan total 1.301 sesi pertandingan. Sejumlah robot bahkan menghasilkan catatan kecepatan yang secara angka melampaui rekor atlet manusia.
World Humanoid Robot Games 2026 Digelar Selama Lima Hari
World Humanoid Robot Games 2026 resmi berlangsung mulai 22 Agustus dan berakhir pada 26 Agustus 2026. Selama lima hari, arena Ice Ribbon dipenuhi robot dengan ukuran, bentuk, sistem penggerak dan kemampuan berbeda.
Kompetisi tahun ini memiliki skala jauh lebih besar. Pada edisi sebelumnya, jumlah peserta berada di angka 280 tim. Tahun 2026 meningkat menjadi 666 tim.
Robot yang mengikuti pertandingan berasal dari berbagai lembaga penelitian dan perusahaan teknologi. Sebagian dikembangkan khusus untuk olahraga, sementara lainnya dibuat untuk melakukan pekerjaan yang lebih dekat dengan aktivitas manusia sehari hari.
Panitia membagi pertandingan menjadi dua kelompok besar, yaitu kompetisi olahraga serta pertandingan berbasis situasi pekerjaan. Pembagian ini membuat penonton tidak hanya menyaksikan robot berlari atau bermain sepak bola, tetapi juga melihat kemampuan mereka mengangkat barang, melayani pelanggan, melakukan pekerjaan rumah dan menangani keadaan darurat.
Sebanyak 2.056 Robot Memadati Arena Ice Ribbon
Jumlah robot yang mencapai 2.056 unit menjadi salah satu angka paling mencolok dari penyelenggaraan 2026. Angka tersebut menunjukkan peningkatan besar dibandingkan tahun sebelumnya.
Sebagian robot memiliki tinggi yang mendekati manusia dewasa, sementara lainnya dibuat lebih kecil untuk pertandingan tertentu. Struktur tubuh juga sangat beragam. Ada robot dengan bentuk kaki panjang untuk berlari cepat, tubuh kompak untuk menjaga keseimbangan, hingga tangan dengan jari yang mampu melakukan gerakan kecil secara presisi.
Kehadiran ribuan robot dalam satu acara sekaligus memberi kesempatan kepada pengembang untuk membandingkan kemampuan perangkat mereka dengan sistem buatan tim lain.
Pengujian di arena berbeda dengan percobaan tertutup di laboratorium. Robot harus menghadapi batas waktu, lawan, perubahan posisi, tekanan pertandingan serta kemungkinan kesalahan yang terjadi secara tiba tiba.
“World Humanoid Robot Games bukan hanya pertunjukan robot yang bergerak menyerupai manusia. Arena pertandingan menjadi tempat melihat seberapa jauh mesin dapat mempertahankan keseimbangan, mengambil keputusan dan menyelesaikan pekerjaan dalam kondisi yang terus berubah.”
Ada 51 Nomor dengan 1.301 Sesi Pertandingan
Panitia menyusun 51 nomor pertandingan selama World Humanoid Robot Games 2026. Jumlah tersebut meningkat besar dari edisi sebelumnya.
Sebanyak 30 nomor berada dalam kelompok kompetitif, sedangkan 21 lainnya berkaitan dengan berbagai situasi pekerjaan dan kemampuan robot menyelesaikan tugas.
Cabang kompetitif mencakup atletik, sepak bola, senam, angkat beban, seni bela diri, tari, dansa olahraga, tarik tambang dan beberapa pengujian kemampuan lainnya.
Jumlah sesi pertandingan mencapai 1.301. Padatnya jadwal membuat beberapa nomor berlangsung hampir bersamaan di bagian arena yang berbeda.
Penonton dapat melihat robot berlari cepat pada satu bagian, sementara di area lain terdapat robot yang mencoba menendang bola, bertarung atau mengendalikan tangan untuk mengambil benda berukuran kecil.
Robot 100 Meter Cetak Waktu 8,64 Detik
Nomor lari 100 meter menjadi salah satu pertandingan yang paling banyak mendapat perhatian. Kecepatan robot meningkat sangat besar hanya dalam satu tahun.
Pada penyelenggaraan sebelumnya, catatan pemenang 100 meter masih berada di sekitar 21,50 detik. Tahun ini, catatannya turun jauh.
Saat pembukaan, salah satu robot mencatat 9,39 detik. Angka tersebut sudah lebih cepat dibandingkan catatan dunia 100 meter putra milik Usain Bolt sebesar 9,58 detik.
Kompetisi belum berhenti sampai di sana. Tiangong Ultra kemudian menghasilkan 8,86 detik pada babak berikutnya.
Pada final kategori robot besar tanggal 26 Agustus, catatan terbaik kembali dipangkas menjadi 8,64 detik.
Perbandingan dengan atlet manusia tentu tidak dapat diperlakukan sebagai perbandingan olahraga yang sepenuhnya setara karena aturan, karakter tubuh, sumber tenaga dan metode pengukurannya berbeda. Namun, peningkatan dari lebih dari 21 detik menjadi kurang dari sembilan detik dalam waktu sekitar satu tahun tetap memperlihatkan perubahan besar pada kemampuan mekanis robot humanoid.
Kecepatan Tinggi Membawa Tantangan Baru bagi Robot
Membuat robot humanoid berlari jauh lebih rumit dibandingkan membuat kendaraan beroda bergerak cepat. Setiap langkah menghasilkan perubahan pusat berat yang harus dikendalikan dalam waktu sangat singkat.
Saat satu kaki meninggalkan permukaan, komputer harus menentukan posisi kaki berikutnya. Sensor membaca sudut tubuh, kecepatan, tekanan serta pergerakan robot.
Kesalahan kecil dapat menyebabkan robot kehilangan keseimbangan.
Kecepatan tinggi pada World Humanoid Robot Games juga menghasilkan beberapa kejadian menarik. Ada robot yang terjatuh setelah melintasi garis finis, bertabrakan dengan pengaman serta mengalami kerusakan akibat benturan.
Kejadian tersebut memperlihatkan bahwa kemampuan mempercepat tubuh belum selalu diikuti kemampuan berhenti dengan tingkat kendali yang sama baiknya.
Untuk penggunaan di lingkungan manusia, robot nantinya membutuhkan kemampuan memperlambat gerakan, mengenali penghalang serta menghentikan tubuh dengan aman ketika kondisi berubah.
Lari 1.500 Meter Turun Menjadi 2 Menit 21,64 Detik
Bukan hanya nomor sprint yang menghasilkan peningkatan besar. Pertandingan lari 1.500 meter juga memperlihatkan perkembangan signifikan.
Tim Tianzhuo menjadi pemenang dengan waktu 2 menit 21,64 detik. Catatan tersebut jauh lebih cepat dibandingkan pemenang edisi sebelumnya yang membutuhkan waktu 6 menit 34,40 detik.
Lari jarak menengah memberikan tantangan berbeda dibandingkan sprint.
Robot harus mempertahankan kecepatan sekaligus mengelola temperatur motor, konsumsi energi dan keseimbangan dalam periode lebih panjang.
Sistem pengendalian juga harus mampu menjaga pola langkah tetap stabil setelah robot bergerak dalam ratusan siklus.
Apabila terdapat perubahan kecil pada posisi kaki setiap kali melangkah, kesalahan tersebut dapat terus bertambah sampai akhirnya membuat robot keluar jalur atau jatuh.
Nomor 400 Meter Juga Menghasilkan Catatan Cepat
Pada kategori kelompok kecil 400 meter, Tiangong Omni mencatatkan waktu 45,66 detik.
Kemampuan tersebut memperlihatkan bahwa peningkatan kecepatan tidak hanya terjadi pada robot berukuran besar.
Dalam perlombaan 400 meter, robot membutuhkan kombinasi akselerasi, kecepatan serta pengelolaan tenaga.
Robot juga harus mengendalikan pergerakan tubuh ketika memasuki bagian lintasan yang melengkung. Berlari pada tikungan membutuhkan perubahan distribusi berat karena tubuh tidak dapat bergerak dengan cara yang sama seperti pada lintasan lurus.
Sistem perangkat lunak harus menghitung posisi tubuh secara terus menerus agar robot tetap berada pada jalur.
Kesalahan pembacaan kecil dapat membuat kaki ditempatkan terlalu jauh ke samping dan menyebabkan keseimbangan terganggu.
Lompat Tinggi Robot Menembus Lebih dari Tiga Meter
Kemampuan melompat menjadi sorotan lain di Beijing. Pada pembukaan, robot memperlihatkan lompatan berdiri sekitar 2,88 meter.
Menjelang berakhirnya kompetisi, catatan pada nomor lompat tinggi di tempat dilaporkan telah mencapai sekitar 3,40 meter.
Lompatan pada robot humanoid memerlukan tenaga besar dalam waktu sangat singkat.
Motor pada bagian pinggul, lutut dan pergelangan kaki harus bekerja bersama untuk menghasilkan dorongan. Setelah berada di udara, robot masih harus mengatur posisi tubuh sebelum kembali menyentuh permukaan.
Pendaratan justru menjadi salah satu bagian paling sulit. Energi yang muncul ketika tubuh menyentuh lantai harus diserap oleh struktur kaki tanpa membuat robot roboh atau merusak komponen.
Kemampuan seperti ini berkaitan erat dengan pengembangan aktuator yang semakin ringan tetapi memiliki tenaga besar.
Sepak Bola Robot Kini Semakin Serius
Sepak bola menjadi salah satu pertandingan yang paling mudah dinikmati penonton karena aturan dasarnya sudah dikenal luas.
Robot harus menemukan posisi bola, bergerak menuju titik yang sesuai, mengontrol arah tubuh kemudian melakukan tendangan.
Pada pertandingan kelompok, tingkat kesulitannya meningkat karena terdapat robot lain yang bergerak pada ruang yang sama.
Robot harus membedakan rekan, lawan, bola dan garis lapangan. Sistem kamera serta algoritma pengenalan objek bekerja bersama untuk menentukan keputusan berikutnya.
Final sepak bola 5 lawan 5 kategori robot besar mempertemukan Tsinghua Huoshen dengan SPQR dari Italia.
Tsinghua Huoshen memenangkan pertandingan dengan skor 10 lawan 1 dan mempertahankan gelar yang sebelumnya juga mereka raih.
Robot Jerman B Human Ikut Mencuri Perhatian
Peserta dari luar China juga mencatat prestasi pada kompetisi sepak bola.
B Human, tim gabungan University of Bremen dan German Research Center for Artificial Intelligence dari Jerman, berhasil memenangkan dua kompetisi sepak bola humanoid yang digelar dalam rangkaian acara di Beijing.
Tim tersebut mengikuti kompetisi dengan aturan yang mengharuskan robot memahami kondisi pertandingan serta menjalankan keputusan melalui sistem yang dikembangkan tim.
Sepak bola menjadi salah satu pengujian menarik untuk kecerdasan robot karena situasinya terus berubah.
Bola dapat berpindah dalam hitungan detik. Lawan bergerak tanpa pola tetap. Robot yang sebelumnya mempunyai jalur terbuka dapat tiba tiba kehilangan ruang karena pemain lain masuk.
Kemampuan menghadapi perubahan seperti ini jauh lebih sulit dibandingkan robot menjalankan gerakan yang sudah diprogram dari awal.
Seni Bela Diri Membuat Arena Semakin Menarik
World Humanoid Robot Games 2026 juga menambahkan pertandingan bela diri dan pertunjukan gerak yang lebih banyak.
Robot memperagakan wushu serta mengikuti pertarungan bebas dalam kategori tertentu.
Gerakan bela diri membutuhkan koordinasi seluruh tubuh. Ketika tangan melakukan pukulan, posisi kaki dan pinggul harus ikut berubah agar robot tidak kehilangan keseimbangan.
Pertandingan juga menguji kemampuan robot menerima kontak fisik.
Robot yang terkena dorongan harus mampu mengoreksi posisi tubuh. Apabila sensor mendeteksi perubahan kemiringan, sistem harus segera menentukan gerakan kaki atau tangan untuk mencegah tubuh jatuh.
Dalam pertandingan bebas, Beijing Zhiyuan dilaporkan meraih gelar pada kategori 56 kilogram.
Angkat Beban Menguji Tenaga Sekaligus Keseimbangan
Pertandingan angkat beban memperlihatkan persoalan berbeda. Robot tidak cukup hanya mempunyai motor yang kuat.
Saat mengangkat benda berat, pusat berat tubuh berubah.
Lengan harus menahan beban sementara kaki mempertahankan posisi tubuh. Jika sudut pinggul terlalu jauh ke depan atau belakang, robot dapat kehilangan keseimbangan.
Salah satu kejadian yang menarik perhatian terjadi ketika sebuah robot kehilangan keseimbangan saat mencoba mengangkat beban dan jatuh menuju meja juri. Tidak ada korban luka dalam kejadian tersebut.
Robot dari tim Beijing Humanoid HUST kemudian berhasil meraih kemenangan pada salah satu nomor dengan mengangkat beban 16 kilogram.
Situasi tersebut menunjukkan bahwa kekuatan robot tetap harus berjalan bersama sistem keseimbangan yang baik.
Perlombaan Tidak Hanya Berisi Olahraga
Bagian penting World Humanoid Robot Games 2026 justru terdapat pada pertandingan yang meniru aktivitas manusia di tempat kerja.
Robot harus menghadapi tugas di lingkungan rumah, hotel, toko, pabrik hingga layanan darurat.
Dalam pekerjaan rumah, robot diuji untuk melakukan kegiatan seperti melipat pakaian atau memindahkan benda.
Pada layanan ritel, robot harus mengenali produk, mengambil barang dan menempatkannya pada posisi tertentu.
Sementara pada lingkungan industri, ketelitian tangan menjadi bagian yang sangat penting.
Tugas seperti memasang kabel atau memindahkan objek kecil menggunakan alat membutuhkan kontrol jari yang jauh lebih halus dibandingkan berlari.
“Rekor kecepatan memang mudah menarik perhatian, tetapi kemampuan mengambil benda kecil, memasang komponen dan bekerja tanpa merusak lingkungan menjadi ukuran yang lebih dekat dengan kebutuhan manusia terhadap robot.”
Tangan Robot Menjadi Salah Satu Teknologi yang Paling Diuji
Membuat tangan robot menyerupai kemampuan tangan manusia menjadi persoalan besar dalam pengembangan humanoid.
Manusia dapat mengambil benda kecil, menyesuaikan kekuatan genggaman serta merasakan ketika objek hampir terlepas.
Robot membutuhkan sensor, motor kecil serta algoritma agar dapat menghasilkan kemampuan serupa.
Di Beijing, beberapa pengujian meminta robot menggunakan alat seperti pinset untuk memindahkan benda kecil. Ada pula tugas memasang konektor serta menangani produk pada area penjualan.
Gerakan seperti ini terlihat sederhana jika dilakukan manusia, tetapi membutuhkan koordinasi yang sangat tinggi bagi mesin.
Robot harus mengetahui posisi benda dalam ruang tiga dimensi, menentukan arah tangan, membuka jari dengan ukuran sesuai, menyentuh objek kemudian mengontrol tekanan agar benda tidak jatuh atau rusak.
Pekerjaan Hotel dan Rumah Menjadi Arena Pengujian
Salah satu perubahan penting pada edisi 2026 adalah penggunaan lingkungan yang lebih menyerupai lokasi sebenarnya.
Sebagian pengujian tidak lagi hanya berlangsung pada arena simulasi sederhana.
Robot menghadapi kamar contoh, lingkungan hotel serta lokasi pekerjaan yang dibuat menyerupai tempat manusia menjalankan kegiatan sehari hari.
Pendekatan seperti ini memberi tantangan karena posisi benda tidak selalu seragam.
Dalam lingkungan laboratorium, meja dapat ditempatkan pada posisi yang sudah diketahui komputer. Pada lingkungan yang lebih bebas, robot harus mencari sendiri posisi meja, benda, pintu atau peralatan.
Kemampuan penglihatan komputer kemudian menjadi sangat penting.
Robot menggunakan kamera serta berbagai sensor untuk membangun pemahaman mengenai ruang di sekitarnya sebelum menentukan gerakan.
Penyelamatan Darurat Menguji Robot di Area Berisiko
Robot humanoid juga diuji dalam pekerjaan penyelamatan dan penanganan keadaan darurat.
Kemampuan ini mendapat perhatian besar karena salah satu tujuan pengembangan robot adalah menggunakan mesin pada tempat yang terlalu berbahaya bagi manusia.
Robot dapat digunakan untuk memasuki bangunan dengan suhu tinggi, area dengan zat berbahaya atau lokasi yang memiliki risiko runtuh.
Dalam kompetisi, peserta harus menyelesaikan berbagai tugas yang menguji kemampuan bergerak serta berinteraksi dengan lingkungan.
Kesulitan terbesar terdapat pada kondisi yang tidak selalu dapat diprediksi.
Robot harus mampu mengenali benda, menentukan jalur dan tetap berdiri ketika permukaan berbeda dari lantai laboratorium yang rata.
Otonomi Robot Mendapat Standar Lebih Ketat pada 2026
Peraturan World Humanoid Robot Games 2026 memberi perhatian lebih besar terhadap kemampuan robot bekerja secara mandiri.
Pada nomor 100 meter, robot diwajibkan menjalankan perlombaan secara otonom.
Artinya, robot tidak dikendalikan secara langsung oleh manusia untuk menentukan setiap gerakannya.
Dalam pertandingan berbasis pekerjaan, panitia juga memberikan penilaian lebih baik kepada sistem yang mampu melakukan pengenalan, penentuan posisi serta pekerjaan secara mandiri.
Meski demikian, belum seluruh pertandingan dapat dilakukan dengan otonomi penuh.
Untuk beberapa tugas yang lebih rumit, bentuk kendali manusia masih diperbolehkan sesuai aturan nomor tersebut.
Perbedaan ini memperlihatkan jarak kemampuan antarjenis pekerjaan. Berlari pada lintasan yang jelas mulai dapat dilakukan secara mandiri, sedangkan pekerjaan yang membutuhkan banyak keputusan sekaligus masih menjadi tantangan lebih besar.
Robot Masih Sering Jatuh dan Mengalami Kerusakan
Kecepatan serta kemampuan robot yang meningkat tidak membuat seluruh pertandingan berjalan sempurna.
Beberapa robot jatuh ketika berlari, bertabrakan atau mengalami kerusakan komponen.
Pada salah satu perlombaan cepat, robot terjatuh setelah melewati garis finis dan benturannya bahkan menghasilkan percikan serta api kecil.
Ada pula robot yang kehilangan bagian tubuhnya ketika sedang berlomba.
Kejadian seperti itu menjadi bagian penting dari pengujian.
Pengembang dapat mempelajari titik kegagalan pada struktur, perangkat lunak maupun sistem pengendalian.
Robot yang digunakan di lingkungan manusia nantinya bukan hanya dituntut mampu menyelesaikan tugas, tetapi juga harus mengetahui cara menghadapi kesalahan tanpa menimbulkan bahaya bagi orang di sekitarnya.
Beijing Menjadikan Robot Humanoid sebagai Industri Penting
Pemilihan Beijing sebagai lokasi penyelenggaraan berkaitan erat dengan besarnya industri robot di wilayah tersebut.
Kota ini memiliki banyak perusahaan yang mengembangkan robot lengkap maupun komponen pendukung.
Perusahaan teknologi, universitas dan lembaga penelitian bekerja pada berbagai bagian, mulai dari motor, baterai, sensor, kecerdasan buatan hingga perangkat lunak kontrol.
China juga memberikan perhatian besar terhadap embodied AI, yaitu sistem kecerdasan buatan yang tidak hanya bekerja melalui layar tetapi mengendalikan perangkat fisik untuk berinteraksi dengan lingkungan.
Robot humanoid menjadi salah satu bentuk penerapannya.
Kemampuan yang diperlihatkan di World Humanoid Robot Games 2026 menunjukkan bahwa perlombaan teknologi kini tidak hanya berkaitan dengan seberapa pintar sebuah sistem menjawab pertanyaan, tetapi juga apakah sistem tersebut mampu berdiri, berjalan, memegang benda dan menyelesaikan pekerjaan fisik tanpa terus menerus diarahkan manusia.